水下測距感測器怎麼選?3 公尺、6 公尺聲納與 TF-UW500 光學測距的應用比較
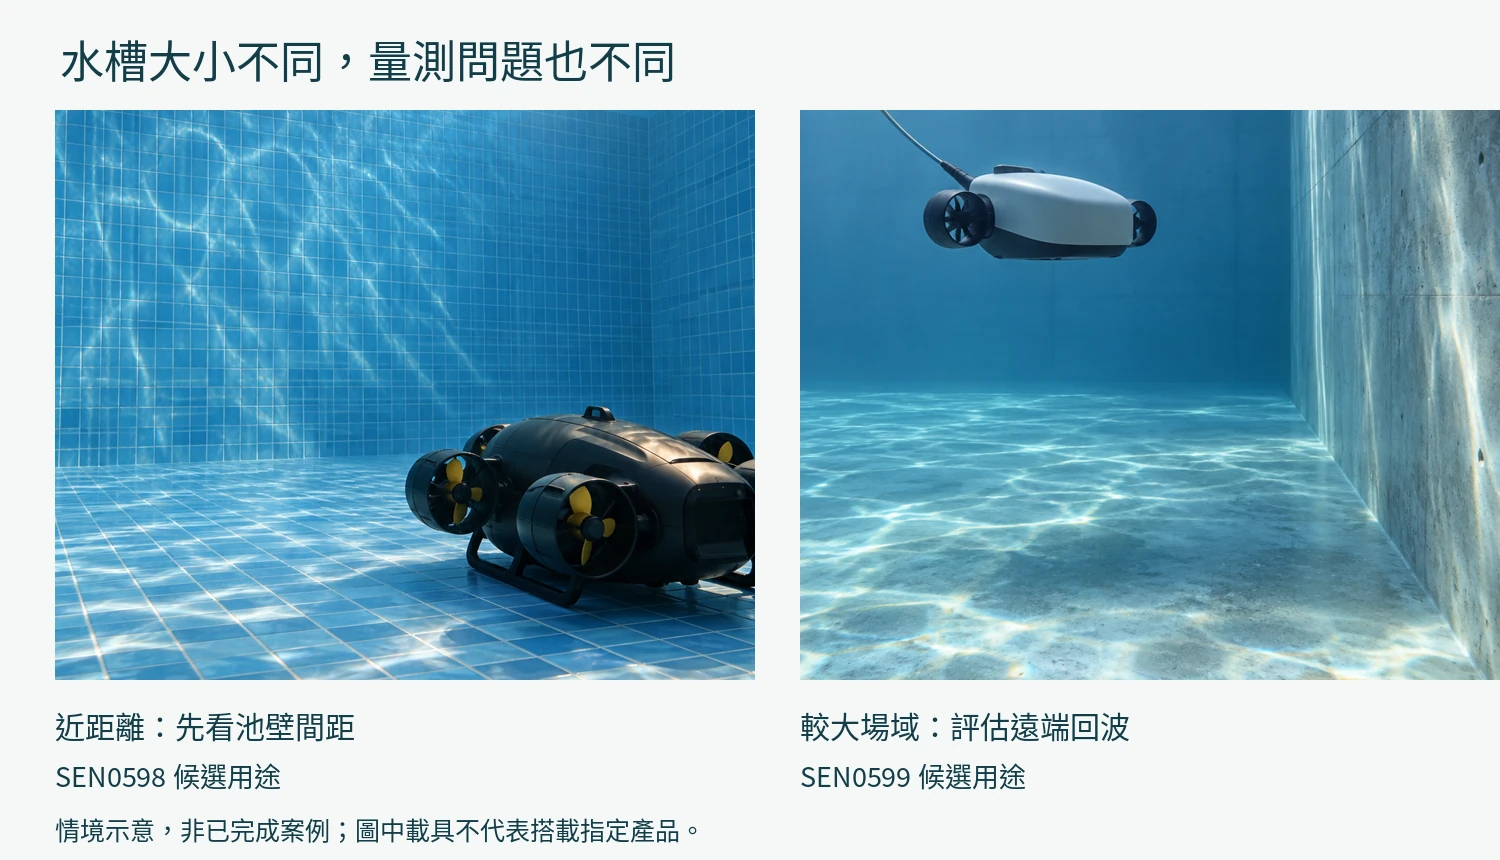
泳池情境示意,非產品安裝實績。
想知道水下機器人離池壁還有多遠,或量出設備到池底的距離,先看感測器的最遠量程還不夠。同樣寫著「水下測距」,有的是可在水中使用的封裝探頭,有的則是必須裝進防水外殼的光學核心。選錯這一層,後續花在機構與測試上的時間,往往比模組價差更值得在意。
這篇整理台灣智能感測科技的三款產品:SEN0598 3 公尺水下聲納、SEN0599 6 公尺水下聲納,以及 SEN0755/TF-UW500 單點 LiDAR。從量測位置、目標距離與封裝工作來看差異,並為每款列出三個場域與應用構想,方便規劃試作及詢價。
先按工作距離與封裝能力縮小選擇
小型水槽內的近距離量測,可先看 SEN0598;需要觀察更遠的池壁或池底,則把 SEN0599 納入評估。兩款都採水中超音波測距,提供 UART 串列通訊與 5~24 V 供電範圍,適合整合進既有控制設備。
若專案需要集中在較小方向的光學單點距離,而且有能力設計防水外殼與光學窗,可評估 TF-UW500。它支援 UART/I²C,採直接飛行時間(dToF)量測;本體沒有防水等級,不能直接放進水裡。
以下九個例子都是候選用途與測試構想,並非已完成的客戶案例。場域圖也是情境示意,不代表照片中的設備已安裝這三款產品。
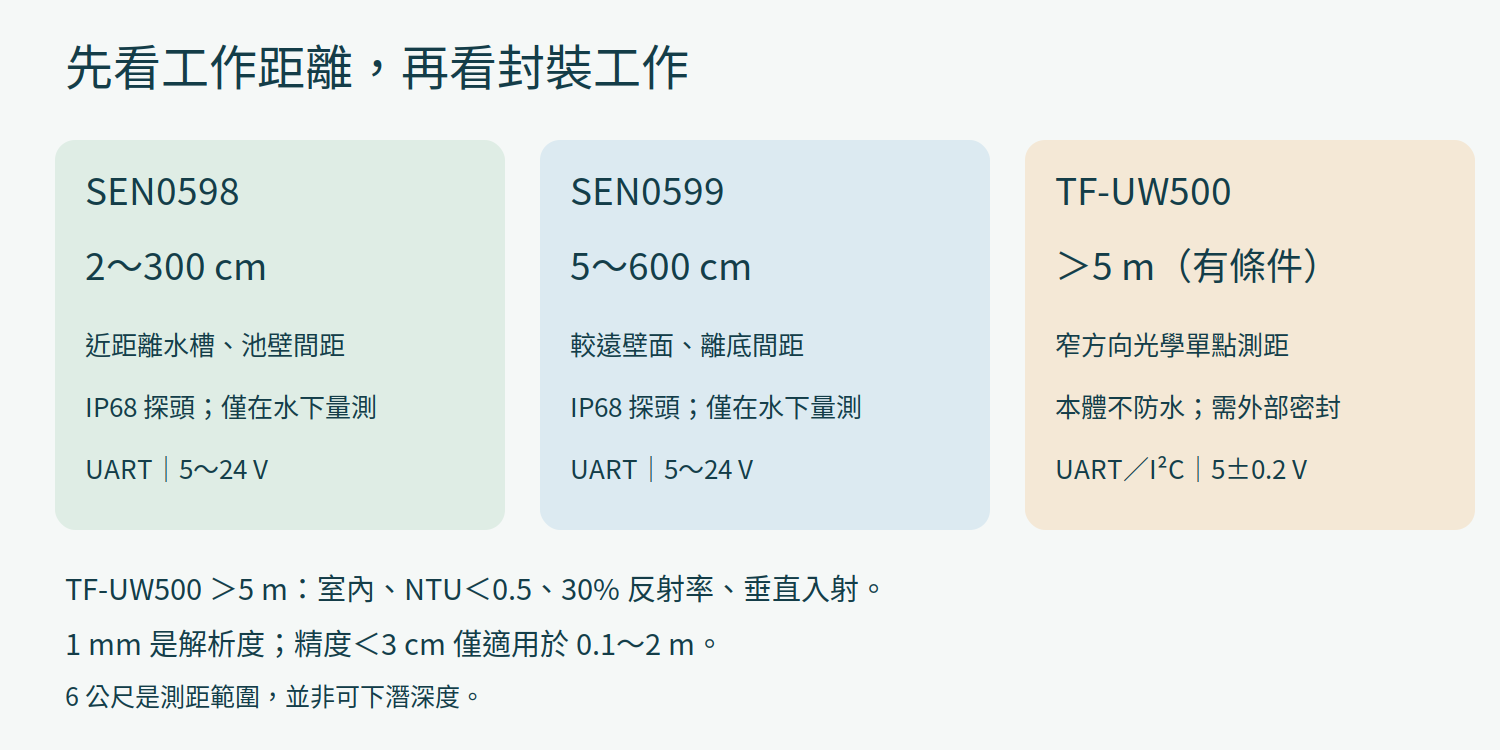
三款的差別,先看這張表
手機可左右滑動比較表
| 比較項目 | SEN0598|3 公尺聲納 | SEN0599|6 公尺聲納 | TF-UW500|SEN0755 |
|---|---|---|---|
| 量測方式 | 水中超音波 | 水中超音波 | 光學 dToF 單點測距 |
| 官方量測範圍 | 2~300 cm | 5~600 cm | 超過 5 m,須符合指定條件 |
| 通訊介面 | UART | UART | UART/I²C |
| 供電 | 5~24 V | 5~24 V | DC 5±0.2 V |
| 封裝差異 | IP68;僅在水下量測 | IP68;僅在水下量測 | 本體不防水,需外部密封 |
| 優先評估的需求 | 近距離與小型水槽 | 較遠的壁面、底部距離 | 窄方向光學測距與客製封裝 |
TF-UW500 的「超過 5 m」條件為室內、濁度 NTU<0.5、目標反射率 30%,且光束垂直入射。NTU 是水的濁度指標;看起來清澈,不等於已確認符合這項條件。1 mm 是距離解析度,並不是 1 mm 精度;官方列出的精度<3 cm,適用範圍為 0.1~2 m。
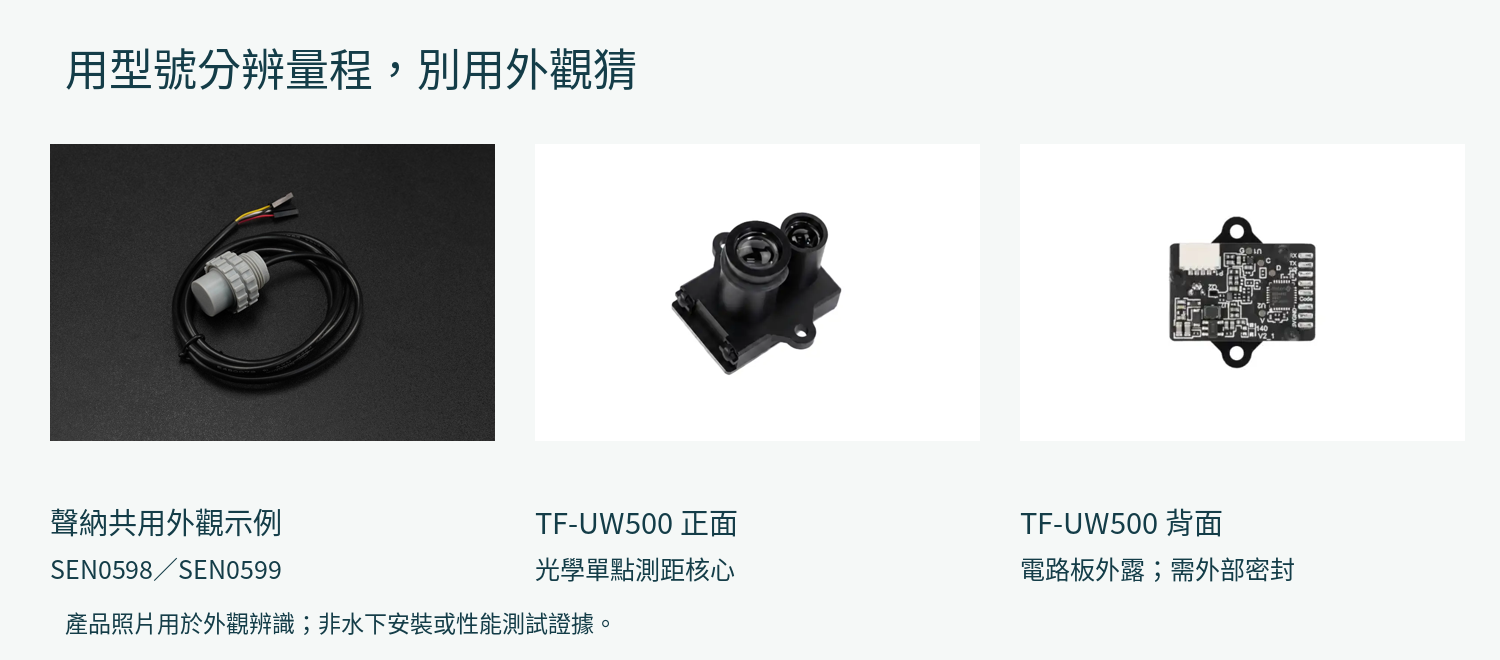
兩款聲納商品頁使用相同的產品照片,因此這裡只呈現一次共用外觀示例。採購時請用型號與貨號辨識,不能靠照片判斷量程。TF-UW500 的背面照片則能看見外露電路板,防水工作需由整機設計完成。
SEN0598:把近距離試作做得更單純
SEN0598 的水下量測範圍為 2~300 cm。對目標就在附近的專案,先把探頭位置、目標形狀與水中回波確認好,比一開始追求更長量程實際。探頭具有 IP68 防護,但主控制器、電源和線材接頭仍需各自做好防水安排;整套設備的防護不能只看探頭規格。
例 1|教學實驗水槽:觀察目標板的距離變化
在技職課程或水下量測入門實驗中,可把探頭固定在水槽一側,移動目標板,觀察距離讀值隨位置改變。這項用途的重點是建立水中測距概念,而非做出自動導航。試作時可記錄目標板傾斜前後的差異,找出回波較穩定的擺放方式;探頭要在水中使用,不能拿空氣中的讀值當作驗收結果。
例 2|小型水下遙控載具:提供靠近池壁的距離資訊
在小型測試池操作遙控水下載具時,可將 SEN0598 納入前方或側方的距離資訊來源,供操作者掌握與池壁的間距。感測器輸出的是距離,畫面顯示、警示與操控邏輯都由整機系統負責。測試要涵蓋載具轉彎時的角度變化,以及推進器氣泡是否讓資料中斷。
例 3|室內循環水槽:追蹤固定構件附近的間距
若水槽內有可移動的試驗架或導流板,可以評估以固定探頭觀察構件位置變動,減少每次下水人工比對的需求。先確認目標落在量測範圍內,並保留近端盲區;周圍槽壁或支架也可能產生回波,最好用實際構件測試,不要只拿平整大板的結果推估。
產品資訊:IP68 水下聲納超聲波距離感測器 避障感應器(3公尺,UART 通訊)。選購識別:SEN0598,貨號 SNG-013808。
SEN0599:目標較遠時,多留一段量測空間
SEN0599 的官方水下量測範圍為 5~600 cm,介面同樣是 UART,供電範圍同樣為 5~24 V。當載具與池壁之間會拉開距離,或需要往下觀察較遠的池底,它提供不同的量程選項。這不表示讀值在所有水況中都能到達 6 公尺,也不表示距離更近時就一定更好用。
產品名稱的「6 公尺」指探頭到目標的測距範圍,不能當成可下潛深度。IP68 也不等於任意水深、壓力與浸泡時間的保證;實際安裝仍需核對使用條件。
例 4|大型淡水測試池:保留巡檢載具的壁面距離資訊
在較大測試池驗證水下巡檢載具時,可評估讓 SEN0599 觀察前方池壁,作為操作介面或控制系統的其中一筆資料。距離變長後,需測試不同壁面角度、載具姿態及回波遺失情況。這是一個增加距離資訊的方向,不能由單一探頭推論已具備完整避障或無人駕駛能力。
例 5|淡水蓄水池試驗區:量測設備到池底的離底間距
維護設備若需要知道自身距離池底多遠,可以評估向下安裝探頭,量測相對池底的間距。這個數字與水面到池底的總水深不同;只有安裝位置與參考點明確,才有條件進一步解讀。先選可控制的試驗區,確認底部形狀、沉積物與氣泡造成的影響,再決定是否進入現場測試。
例 6|水工試驗渠道:比較固定測點到目標的距離
在灌滿水的試驗渠道中,可把探頭設在固定位置,觀察較遠目標板或移動試件的距離,作為研究紀錄的一部分。渠道邊界可能帶來多重回波,水流也會改變氣泡分布。驗證時應保留失效讀值與重測紀錄,避免只留下成功量到距離的片段。
要在較大場域使用,建議先整理完整工作距離,而非只寫一個最大值。最近會靠到哪裡、最遠需要看到哪裡,以及哪些方向不能量到,這些資料能幫助判斷 6 公尺量程是否真的符合專案。
產品資訊:IP68 水下聲納超聲波距離感測器 避障感應器(6公尺,UART 通訊)。選購識別:SEN0599,貨號 SNG-013809。本文量程採官方 5~600 cm;商品頁前段若出現 2~300 cm,請勿將該數字作為這款的設計依據。
TF-UW500:窄方向測距,封裝要一起規劃
TF-UW500 採光學 dToF 單點測距,適合需要集中觀察特定方向、並願意處理光學與機構整合的專案。UART/I²C 讓系統有不同的資料連接選項,但它仍只是測距核心,沒有附帶完整定位或路徑規劃功能。
最先要處理的是外殼。模組不含後蓋,背面電路板及接頭外露,也沒有 IP 防水等級。整合時要讓模組留在密封乾燥空間,以經過驗證的光學窗隔開水體;加窗後的偏差、反射與冷凝,也需要重新確認。
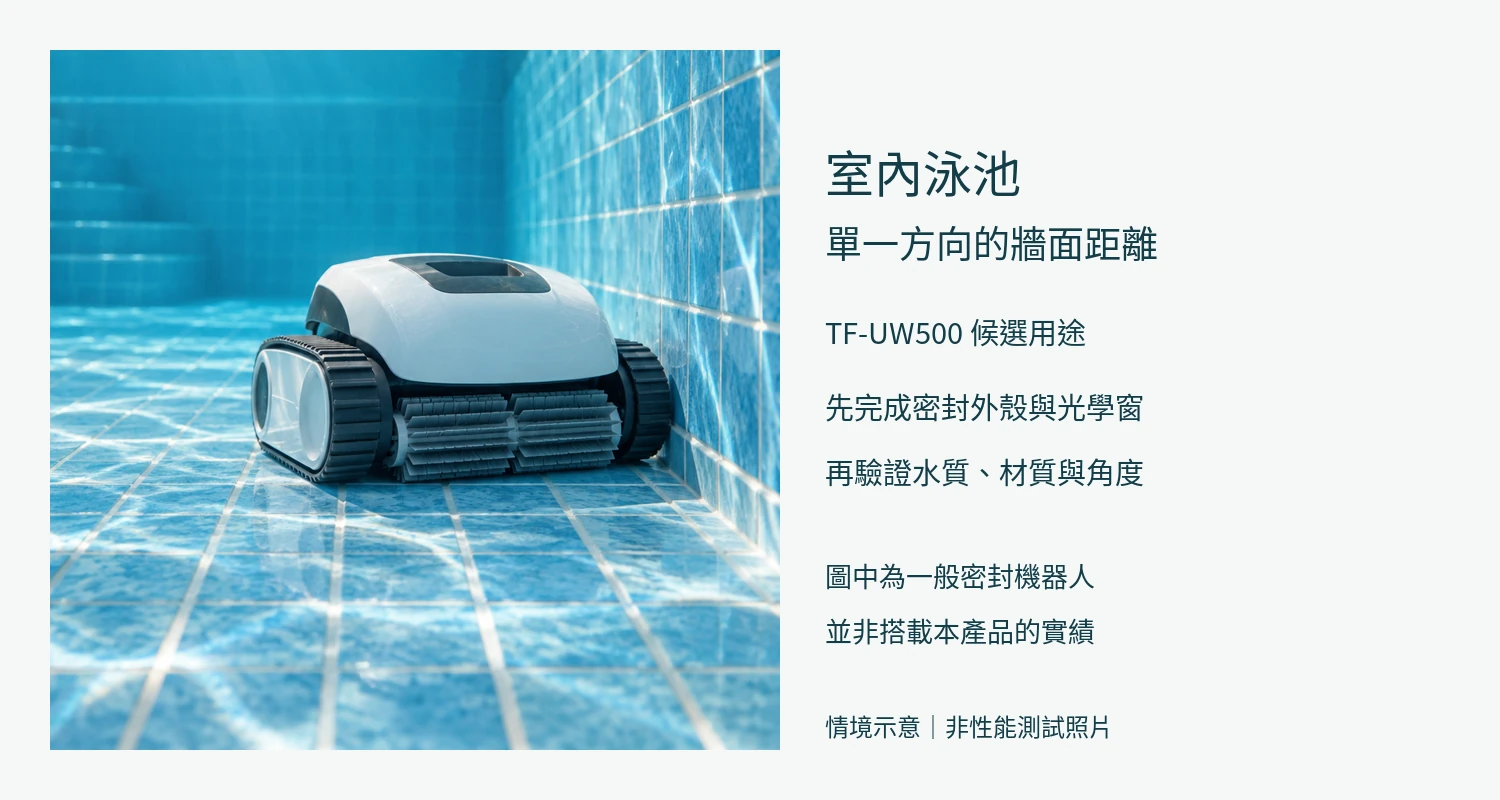
例 7|室內泳池清潔機器人:評估單一方向的牆面距離
對正在開發清潔機器人的團隊,可把 TF-UW500 列為牆面距離感測候選,先在已知水質與壁面材料的環境測試。重點是機器人轉動後,光束是否仍能收到穩定回波。清潔覆蓋率、轉向與路徑安排屬於整機功能,須由其他感測資料與控制設計共同完成。
例 8|低濁度光學試驗水槽:比較材料與角度的影響
研發單位可使用封裝完成的模組,對不同目標材料與入射角進行距離量測比較。這種場域容易控制水質與目標位置,適合釐清自己的設計條件。應將光學窗納入試驗,不能先用裸鏡頭測出結果,便直接當成最終密封設備的表現。
例 9|封閉式水下定位試驗平台:建立固定參考面的距離資料
在可控制的低濁度試驗池中,可評估將模組整合進密封平台,量測至固定參考面的單點距離,供定位演算法研究使用。平台要結合姿態、參考幾何與其他必要資料,單一距離無法獨立決定完整位置。此用途仍需驗證封裝後的水質、反射率與角度,不能直接延伸為海水或高濁度現場的定位承諾。
產品資訊:DFRobot TF-UW500 水下應用單點 LiDAR|5m級 dToF/UART/I²C。選購識別:SEN0755,貨號 SNG-016077;請把防水外殼與光學窗列入專案預算。
詢價前,先把感測器以外的工作算進去
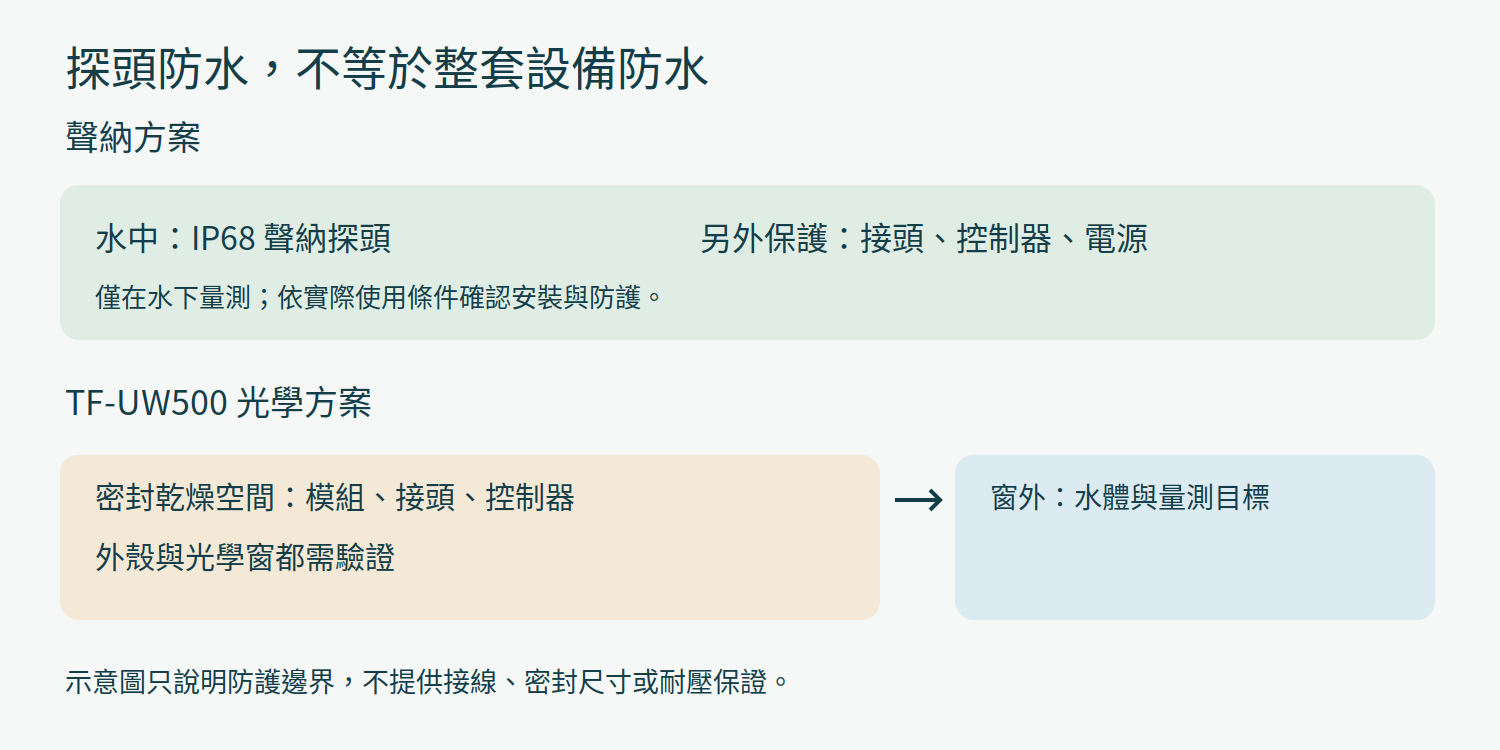
聲納方案要安排探頭安裝方向、線材固定及接頭保護;光學方案還要加入密封外殼、光學窗與封裝後驗證。比較採購成本時,建議分開列模組、機構、電源、主控制器與測試工時。只比單顆價格,容易漏掉最影響交期的工作。
測試前先訂好希望得到的資料:目標最遠與最近的位置、可接受的誤差,以及讀不到距離時系統要如何處理。採樣時同步記錄水況、目標材料與角度,並保留中斷或異常資料。這樣才有辦法分辨感測器限制、安裝問題與場域變化。
這三款可用來評估水下距離感測,不能視為人員安全、防撞或緊急停機的完整保護系統。海水、化學液體、高壓環境與污泥等用途,需另行確認材質、密封及量測適用性;本文的水槽構想不構成這些條件的使用保證。
如果您已經有水槽尺寸、目標物照片或外殼草圖,可以把最近與最遠工作距離、水質條件、控制器介面與安裝位置一併提供給台灣智能感測科技。近距離聲納、較長量程聲納或光學核心,各自對應不同的整合工作;先確認哪條路線符合現場,再安排樣品與測試,採購討論會更具體。


發佈留言
很抱歉,必須登入網站才能發佈留言。